


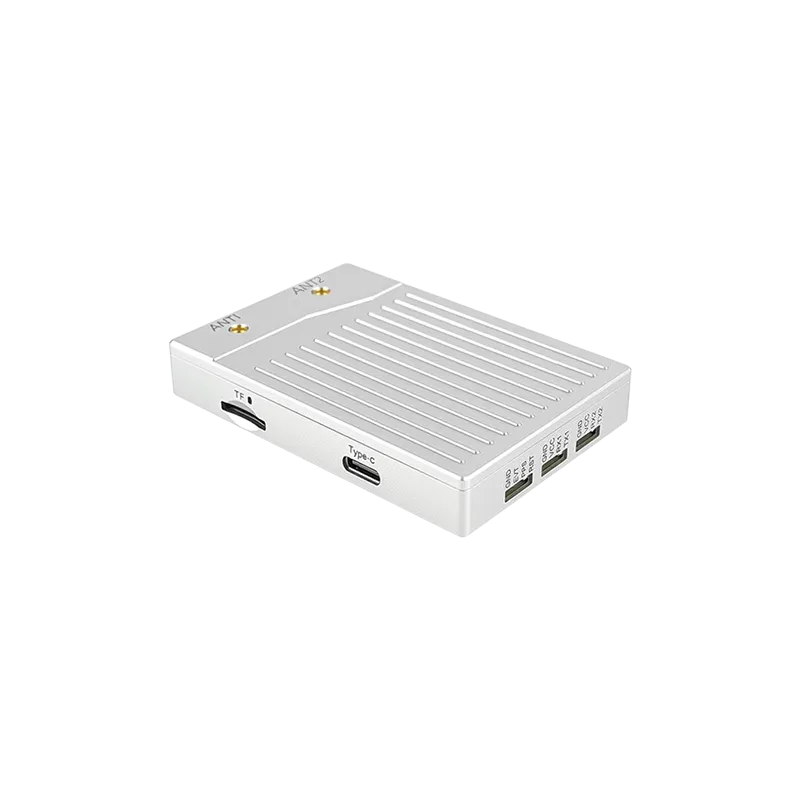
Guide complet sur la mise en œuvre de la technologie cinématique en temps réel pour les systèmes robotiques de nouvelle génération.
Introduction à la robotique de haute précision
Le paysage de l’automatisation moderne connaît un changement radical, alimenté par la demande de précision sous-décimétrique dans la navigation. Au cœur de cette révolution se trouve le récepteur RTK GNSS pour la robotique, une solution matérielle spécialisée qui transcende les limites des systèmes de positionnement global traditionnels. Les solutions GNSS standard offrent souvent une précision à quelques mètres près, ce qui est suffisant pour les smartphones ou la navigation générale des véhicules. Cependant, pour une tondeuse autonome, un robot de livraison ou un tracteur agricole de précision, une marge d’erreur d’un demi-mètre peut entraîner une défaillance catastrophique ou une inefficacité opérationnelle importante.
En utilisant la technologie cinématique en temps réel (RTK), les roboticiens peuvent atteindre une localisation au niveau du centimètre. Cette précision n’est pas qu’un luxe ; C’est l’exigence fondamentale pour les robots qui doivent interagir avec des environnements complexes, suivre des chemins prédéfinis avec une précision chirurgicale et maintenir des protocoles de sécurité dans les zones peuplées d’humains. Dans ce guide, nous explorons la mécanique complexe, les stratégies de mise en œuvre et les solutions professionnelles qui rendent possible un positionnement de haute précision pour toute plateforme robotique.
La mécanique de la technologie RTK GNSS
La technologie cinématique en temps réel fonctionne en analysant la phase de l’onde porteuse du signal satellite, plutôt que simplement le contenu informationnel du signal. Pour y parvenir, un récepteur RTK GNSS pour la robotique nécessite deux composants principaux : une station de base et un rover. La station de base est placée à un emplacement connu et mesuré. Il surveille les signaux satellites et calcule les erreurs causées par les retards atmosphériques et les variations orbitales. Ces corrections sont ensuite transmises en temps réel au module « rover » monté sur le robot.
Le rover combine ses propres observations satellites avec les données de la station de base pour résoudre l’ambiguïté de l’entière de phase porteuse. Ce procédé permet au système de déterminer la position relative du robot par rapport à la station de base avec une précision de 1 à 2 centimètres. Les récepteurs modernes supportent souvent plusieurs constellations, notamment GPS, GLONASS, Galileo et Beidou, garantissant que même dans des environnements difficiles où certains satellites sont obscurcis, le robot maintienne un haut degré d’intégrité de positionnement.
De plus, l’intégration des bandes multifréquences (L1, L2 et L5) a considérablement réduit le « temps de première fixation » (TTFF). Cela signifie que les robots peuvent initialiser leurs états de navigation à haute précision plus rapidement que jamais. Pour les développeurs professionnels, comprendre ces dynamiques de phase porteuse est essentiel lors du choix du matériel qui doit fonctionner de manière fiable dans des conditions ionosphériques variables et dans des zones géographiques diverses.
Intégration des récepteurs RTK dans les plateformes robotiques
L’intégration réussie d’un récepteur RTK GNSS pour la robotique va au-delà de la simple branche d’un module. Cela implique une attention attentive à l’interface matérielle, aux protocoles de données et au montage physique. La plupart des modules RTK professionnels utilisent des protocoles standardisés tels que NMEA 0183 pour la sortie de position et RTCM 3.x pour la saisie de données de correction. Les développeurs doivent s’assurer que leurs contrôleurs de vol ou ordinateurs de bord (tels que les systèmes basés sur ROS) sont configurés pour gérer ces flux de données à haute fréquence.
Les interférences électromagnétiques (EMI) sont un autre facteur critique. Les robots sont souvent équipés de moteurs, de processeurs à haute vitesse et d’émetteurs sans fil, qui peuvent tous générer du bruit gênant les signaux satellites faibles. Utiliser des antennes blindées de haute qualité et les placer à l’écart des sources d’interférences est essentiel. De nombreux ingénieurs optent pour des modules intégrés qui combinent l’antenne et le récepteur afin de minimiser la perte de signal via des câbles coaxiaux.
La latence de communication entre la station de base et le rover doit également être minimisée. Qu’il s’agisse d’utiliser des liaisons radio UHF ou NTRIP (Transport en réseau de RTCM via le protocole Internet), le délai de réception des données de correction doit rester inférieur à 1 à 2 secondes pour maintenir le statut RTK « Fixe ». Si la liaison est interrompue, le récepteur peut revenir à un état « Flottant », où la précision dégrade à des niveaux décimétriques, ce qui pourrait arrêter les opérations autonomes du robot.
Faire face aux défis environnementaux
L’un des obstacles les plus importants pour tout récepteur RTK GNSS pour la robotique est l’effet « canyon urbain ». Les immeubles de grande hauteur, le feuillage dense et les grandes structures métalliques peuvent réfléchir les signaux satellites, créant des interférences multi-chemins. Cela conduit le récepteur à calculer une position en fonction d’un signal qui a suivi un trajet plus long, ce qui entraîne des erreurs. Pour atténuer cela, les récepteurs avancés utilisent des algorithmes sophistiqués de rejet multipath et un suivi « toutes constellations » pour maximiser le nombre de satellites visibles.
Dans les scénarios où les signaux GNSS sont complètement bloqués, comme à l’intérieur ou sous de lourds tunnels, les systèmes robotiques haut de gamme utilisent souvent la fusion des capteurs. Cela implique la combinaison des données RTK avec des unités de mesure inertielle (IMU), de l’odométrie à roues ou du LiDAR. En utilisant un filtre de Kalman, le robot peut maintenir une estimation précise de sa position lors de courtes interruptions GNSS. Cette approche hybride garantit que les données de haute précision fournies par le récepteur RTK sont exploitées à leur plein potentiel tout en maintenant un mécanisme de rechange pour la perte totale du signal.
Les conditions météorologiques jouent également un rôle. Bien que les signaux GNSS soient généralement résistants à la pluie et au brouillard, des conditions atmosphériques extrêmes peuvent affecter la propagation du signal à travers la troposphère. Les algorithmes RTK modernes sont conçus pour compenser ces variables, mais les utilisateurs doivent savoir que la performance la plus stable est toujours obtenue par une vue claire et dégagée du ciel.
Applications clés dans l’industrie moderne
L’application du récepteur RTK GNSS à la robotique s’étend à plusieurs industries à enjeux élevés. En agriculture de précision, les tracteurs autonomes et les drones utilisent le RTK pour planter des graines et appliquer des engrais avec une précision centimétrique, réduisant ainsi les déchets et maximisant les rendements des cultures. Ces systèmes peuvent suivre le même trajet pendant des années avec presque aucune déviation, un exploit impossible avec la direction manuelle ou le GPS standard.
Dans le domaine de la logistique et de la livraison, les robots de livraison du dernier kilomètre s’appuient sur RTK pour naviguer sur des trottoirs étroits et atteindre des portes clients spécifiques sans heurter d’obstacles. De même, pour la levé et la construction géodésiques, les rovers autonomes peuvent cartographier les sites et vérifier l’alignement des structures avec une précision professionnelle, réduisant significativement les coûts de main-d’œuvre et le temps liés aux méthodes traditionnelles de topposte.
De plus, l’essor des tondeuses robotiques autonomes a permis d’introduire la technologie RTK sur le marché grand public. Contrairement aux anciens modèles nécessitant des fils de délimitation enterrés, les tondeuses compatibles RTK peuvent être programmées via des limites virtuelles, permettant une gestion flexible de la cour et des schémas de tonte parfaits. Cette transition démontre à quel point le matériel GNSS haute précision devient plus accessible et robuste pour les applications quotidiennes.
Pourquoi choisir Yonghao pour vos besoins en GNSS robotique
Chez Yonghao, nous sommes spécialisés dans la fourniture de solutions de positionnement de pointe adaptées aux projets autonomes les plus exigeants. Notre expertise en technologie GNSS nous permet de fabriquer du matériel haute performance qui résiste aux rigueurs de l’utilisation industrielle. Que vous construisiez un drone de recherche à petite échelle ou une flotte de véhicules autonomes lourds, notre gamme RTK GNSS pour robotique est conçue pour offrir une précision constante au niveau du centimètre.
Notre portefeuille de produits comprend les célèbres modules compatibles UM980 et ZED-F9P , qui sont des normes industrielles pour la localisation haute précision. Ces modules offrent un support multi-bande et multi-constellation, garantissant que votre robot maintienne une stabilité stable même dans des environnements difficiles. Nous proposons également des antennes RTK GNSS spécialisées qui offrent des capacités supérieures de gain et de rejet multipath.
L’avantage de Yonghao réside dans notre engagement envers la fiabilité et le support technique. Nous comprenons la complexité de l’intégration robotique, et notre équipe est dédiée à fournir les services de documentation et de personnalisation nécessaires pour vous aider à réussir. Des systèmes anti-brouillage aux modules d’antenne intégrés, nos solutions sont conçues pour autonomiser la prochaine génération de systèmes autonomes.
Questions fréquemment posées
Q1 : Comment un récepteur RTK GNSS pour la robotique améliore-t-il la navigation autonome ?
Il offre une précision de positionnement au niveau du centimètre grâce à des corrections en temps réel provenant d’une station de base, permettant aux robots de suivre des trajectoires précises et d’interagir en toute sécurité avec leur environnement.
Q2 : Puis-je utiliser un récepteur GNSS RTK pour la robotique en milieu urbain ?
Oui, même si la performance dépend de la visibilité du signal. Les récepteurs multi-constellation modernes de Yonghao sont conçus avec un rejet multipath afin de maintenir la stabilité en milieu urbain.
Q3 : Quelle est la différence entre le statut « Flotteur » et « Fixe » dans un récepteur GNSS RTK pour la robotique ?
Le statut « Fixe » signifie que le récepteur a résolu l’ambiguïté de la phase porteuse et atteint une précision au niveau du centimètre, tandis que « Flottant » indique que le système est encore en train de calculer et que la précision est généralement dans la plage du décimètre.
Q4 : Le récepteur RTK GNSS pour la robotique nécessite-t-il une connexion internet constante ?
Si vous utilisez NTRIP pour des corrections, une connexion internet est requise. Sinon, vous pouvez utiliser une station de base locale avec une liaison radio UHF pour les zones sans couverture cellulaire.
Q5 : Comment choisir le bon récepteur RTK GNSS pour la robotique pour mon projet ?
Considérez des facteurs tels que le nombre de constellations supportées, les bandes de fréquence (L1/L2/L5), la consommation d’énergie, la compatibilité de l’interface, et la nécessité d’une antenne intégrée.
Prêt à élever la précision de votre robotique ?
Explorez aujourd’hui toute la gamme des modules et antennes GNSS à haute précision de Yonghao. Nos experts sont prêts à vous aider à trouver la solution idéale pour votre application autonome.